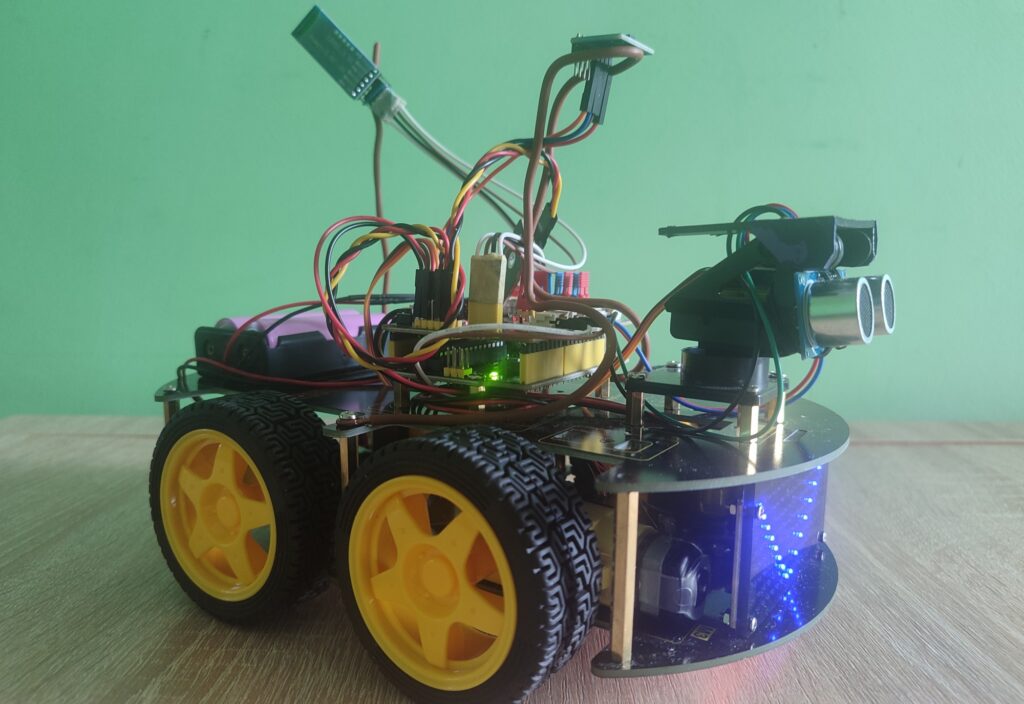
 11 клас
 Слов'янськ, Донецька область
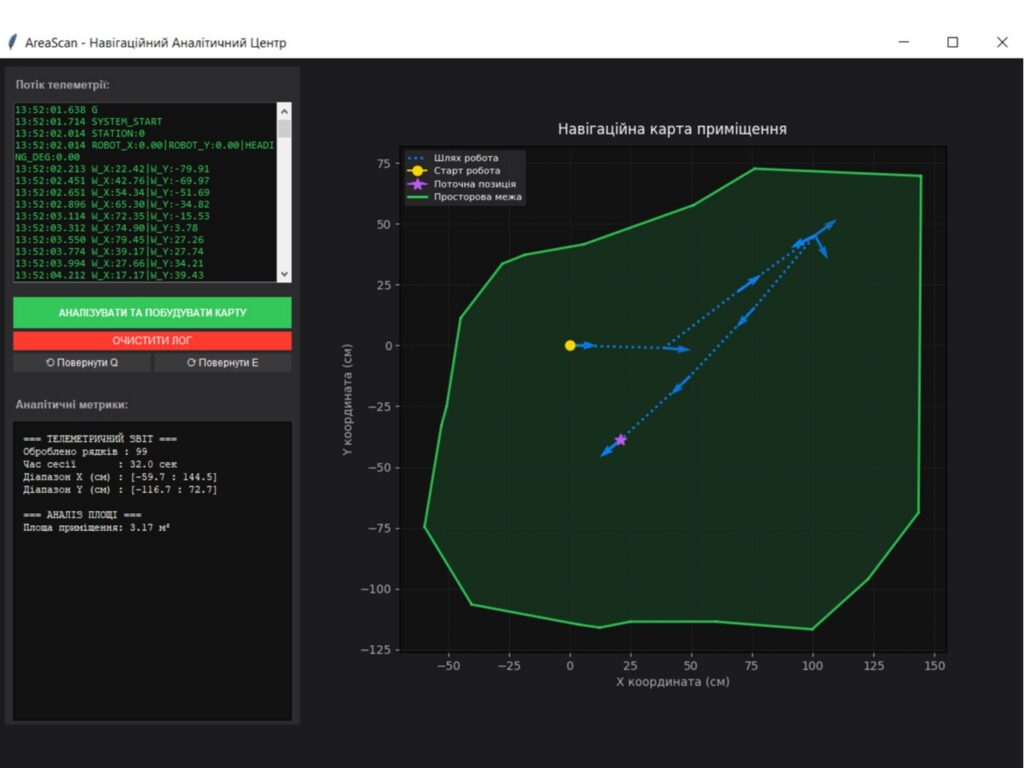
Розподілена архітектура Dual-MCU та узгодження інтерфейсу UART
Для розвантаження обчислювального ядра та досягнення максимальної стабільності роботи я розділив керування системою між двома мікроконтролерами:
- Keyestudio Uno (ATmega328P): бере на себе низькорівневе керування механікою, силовою частиною та кінематикою моторів 4WD-шасі.
- ESP32: відповідає за обробку
Увійдіть, щоб долучитися до обговорення.
Вподобати може кожен, а коментувати — лише з акаунтом UKRIC.
Увійти

0 comments.
Увійдіть, щоб долучитися до обговорення.