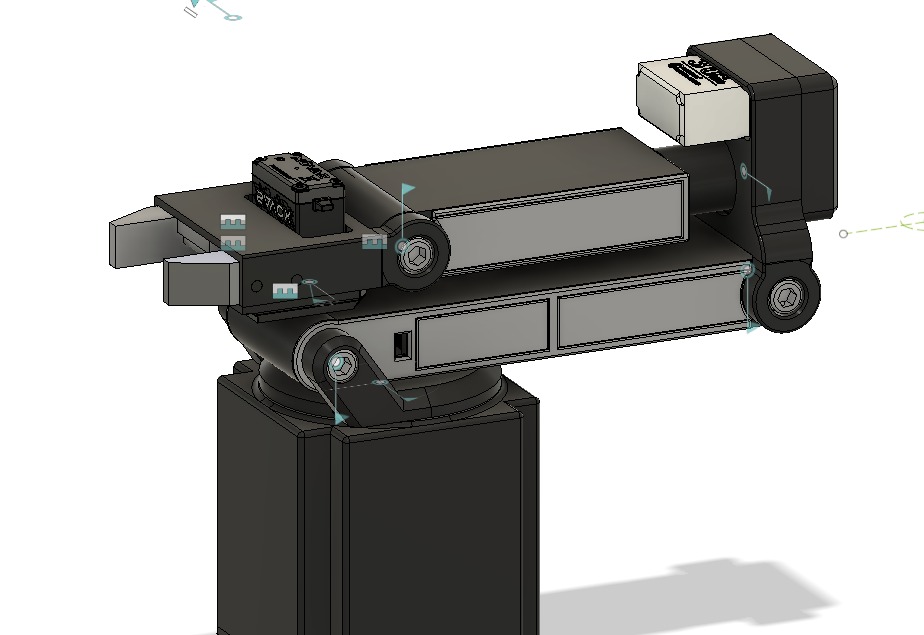

Chessbot.
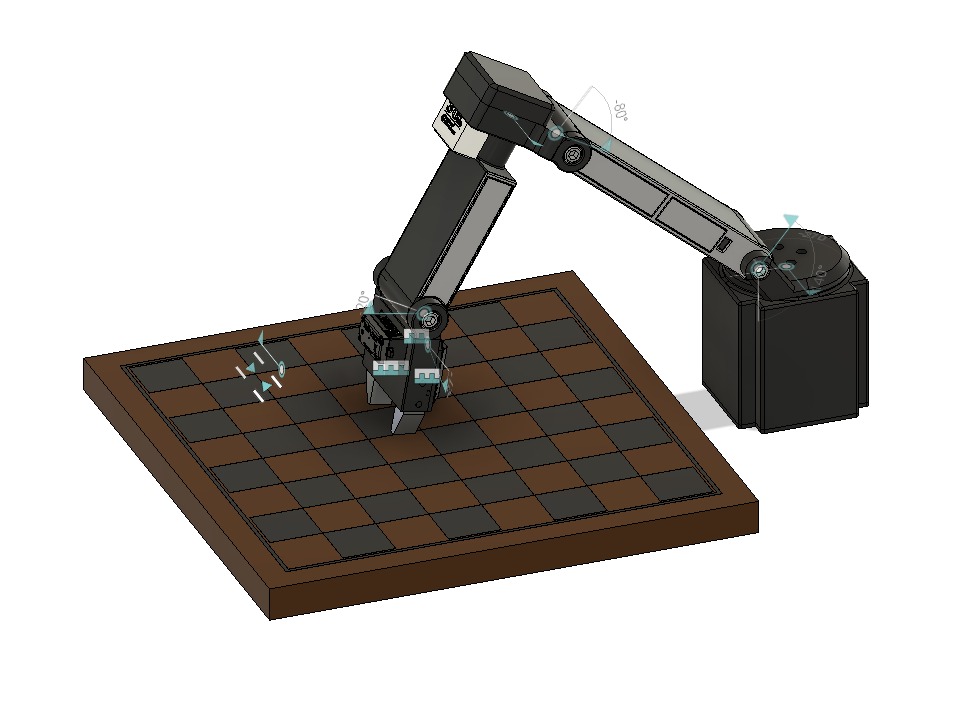
Chessbot - П'ятиосьовий робот маніпулятор зі компютерним зором створений, для гри в шахи та комунікації із навколишнім середовищем.
 10 клас
 Луцьк, Волинська область
Чому Гірін Олександр створив винахід «Chessbot».
Chess Bot спочатку був створений як роботизована система для гри в шахи. Однак у процесі розробки я побачив можливість розширити його функціональність і вийти за межі початкової концепції. Так виникла ідея перетворити його на багатофункціонального роботизованого помічника зі штучним інтелектом, здатного надавати актуальну інформацію, відповідати на запитання та взаємодіяти з людиною за допомогою сервоприводів. Основною метою проєкту стало дослідження можливостей поєднання штучного інтелекту з фізичною роботизованою системою. На відміну від звичайного програмного помічника, робот має механічну складову, яка дає змогу реалізувати фізичну взаємодію з користувачем. Під час роботи над ним я прагну об'єднати знання з програмування, електроніки, механіки та систем керування в одному проєкті. У перспективі я плапланую розширювати можливості робота, вдосконалювати способи його взаємодії з людиною та досліджувати нові варіанти практичного застосування. Таким чином, Chess bot є для мене не лише інженерним проєктом, а й можливістю розробити систему, що поєднує інтелектуальні можливості програмного забезпечення з фізичними можливостями робототехніки.
Як працює Chessbot.
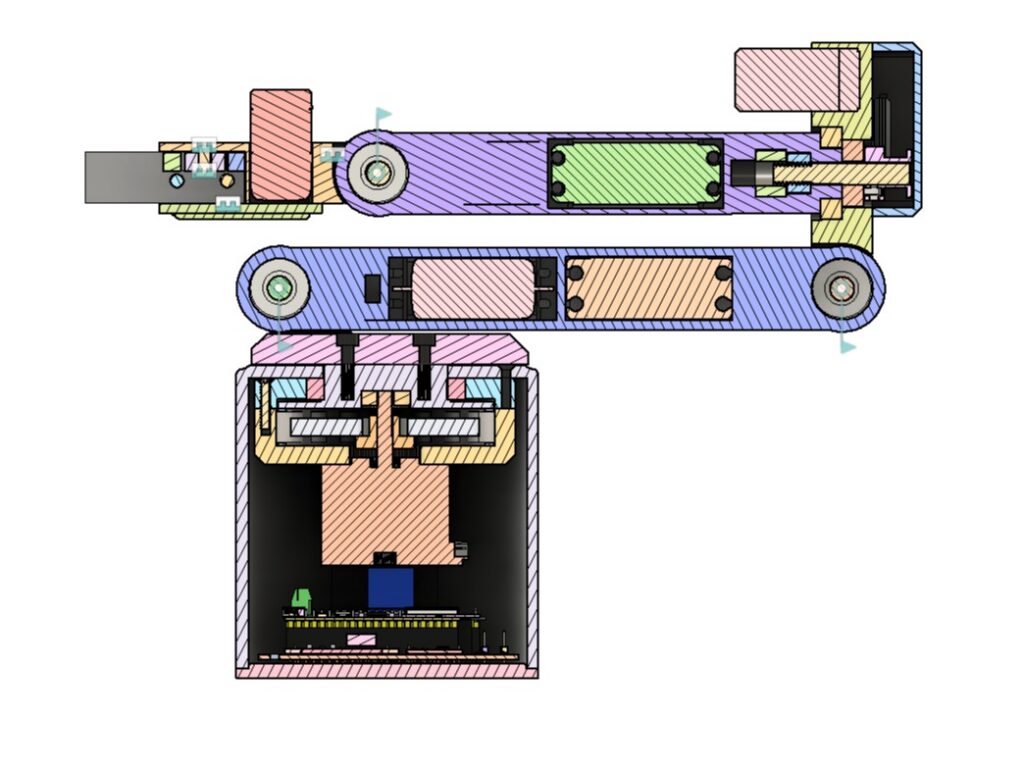
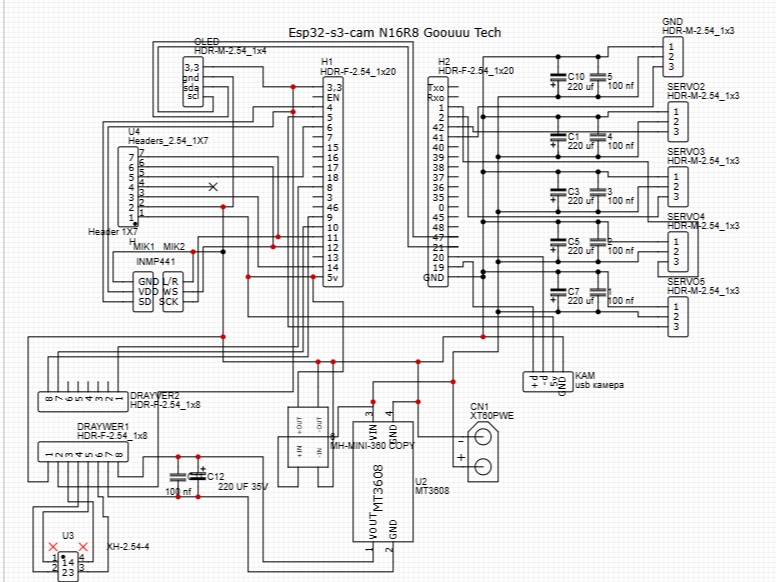
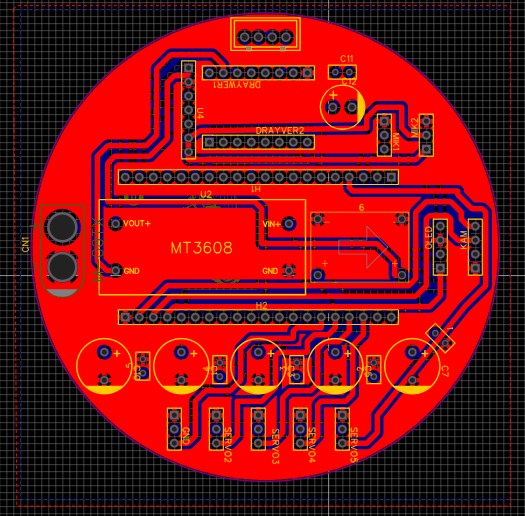
Робота починається з отримання відеопотоку від USB-вебкамери, підключеної до мікроконтролера . Контролер передає відеодані на ноутбук, де виконується основна обчислювальна частина системи. Програма порівнює зображення шахівниці до та після ходу, аналізує зміни зайнятості клітинок і визначає переміщення фігур. Для цього використовується заздалегідь задана координатна сітка, кожній клітинці якої відповідають певні координати.За вибір шахового ходу відповідає Stockfish - шаховий рушій, який аналізує позицію та оцінює можливі продовження. Після визначення ходу програма на C++ перетворює координати клітинок на координати робочого простору маніпулятора та розраховує обернену кінематику. Отримані команди передаються на ESP32-S3, який керує приводами й забезпечує виконання необхідних рухів.Механічна частина складається з п’яти сервоприводів і крокового двигуна NEMA 17. Обертання від сервоприводів передається за допомогою ремінних передач зі шківами та простими механізмами натягування ременів.Електронна система побудована на ESP32-S3 і містить драйвер крокового двигуна TMC2209, цифровий мікрофон INMP441 та підсилювач звуку MAX98357A. Ці аудіокомпоненти призначені для реалізації голосового керування та звукових відповідей за допомогою ШІ. Планується додати розпізнавання голосових команд, щоб користувач міг взаємодіяти з роботом природнішим способом.Наразі Chess Bot перебуває на стадії активного доопрацювання.Особлива увага приділяється підвищенню точності позиціонування.

Ти школяр-винахідник?
Якщо у вас є ідея, як вирішити реальну проблему вашої громади, ми хочемо про неї почути.
0 comments.
Увійдіть, щоб долучитися до обговорення.